HK380 Komputila CNC-Panela Segilo
HK380 Komputila CNC-Panela Segilo
1. Laŭ la enigita platlarĝo, tranĉu la bezonatan platon kaj rapide revenu al la originala funkcia stato.
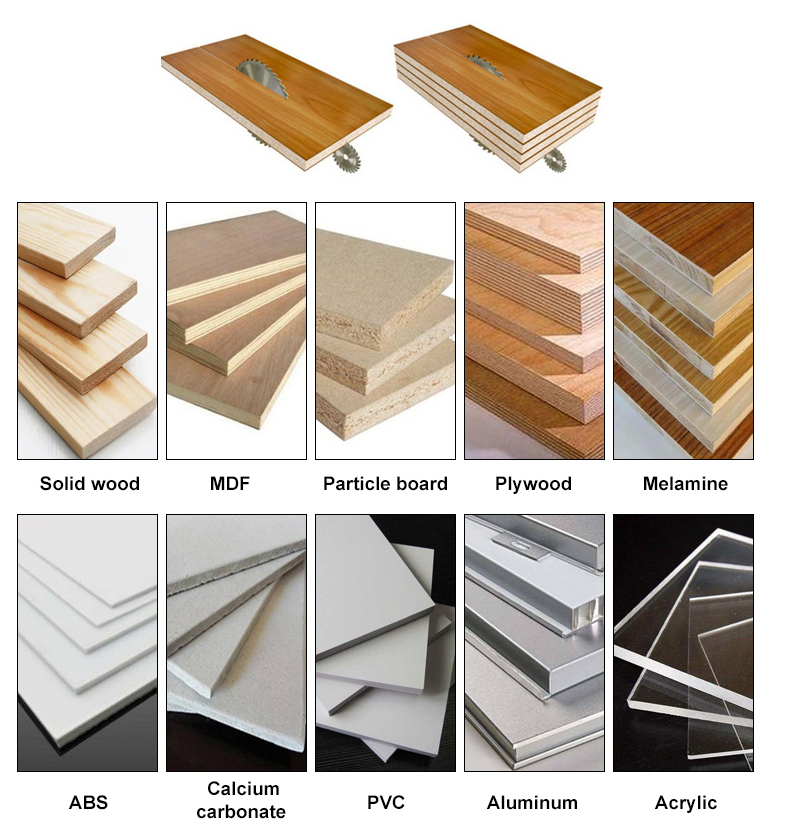
2. La tranĉrapido estas kontrolata per frekvenckonvertilo, kiu povas superi platojn de malsamaj dikecoj kaj malsamaj materialoj.
3. La nutrado uzas pneŭmatikan flosantan tablon de perloj, kaj la peza plato estas facile ŝanĝebla. La roboto aŭtomate nutras, havas malaltan laborintensecon kaj altan produktadan efikecon.
4. Uzu importitan Delta servomotoron por elimini artefaritan eraron kaj plibonigi dimensian precizecon.
| KS-829CP | PARAMETRO |
| Maksimuma tranĉrapideco | 0-80m/min |
| Maksimuma Rapido de la Aviadilo | 100m/min |
| Ĉefa Segila Motora Potenco | 16.5kw (laŭvola 18.5kw) |
| Totala Potenco | 26.5kw (laŭvola 28.5kw) |
| Maksimuma Labora Grandeco | 3800L*3800W*100H(mm) |
| Minimuma Laborgrandeco | 34L*45W (mm) |
| Totala Grandeco | 6300x7500x1900mm |
Plenumas la postulojn de prilaborado de grandaj platoj, kun maksimuma seggrandeco de 3800 * 3800mm kaj segdikeco de 105mm, kaj pli vasta aplikebleco.
Maŝina detalo
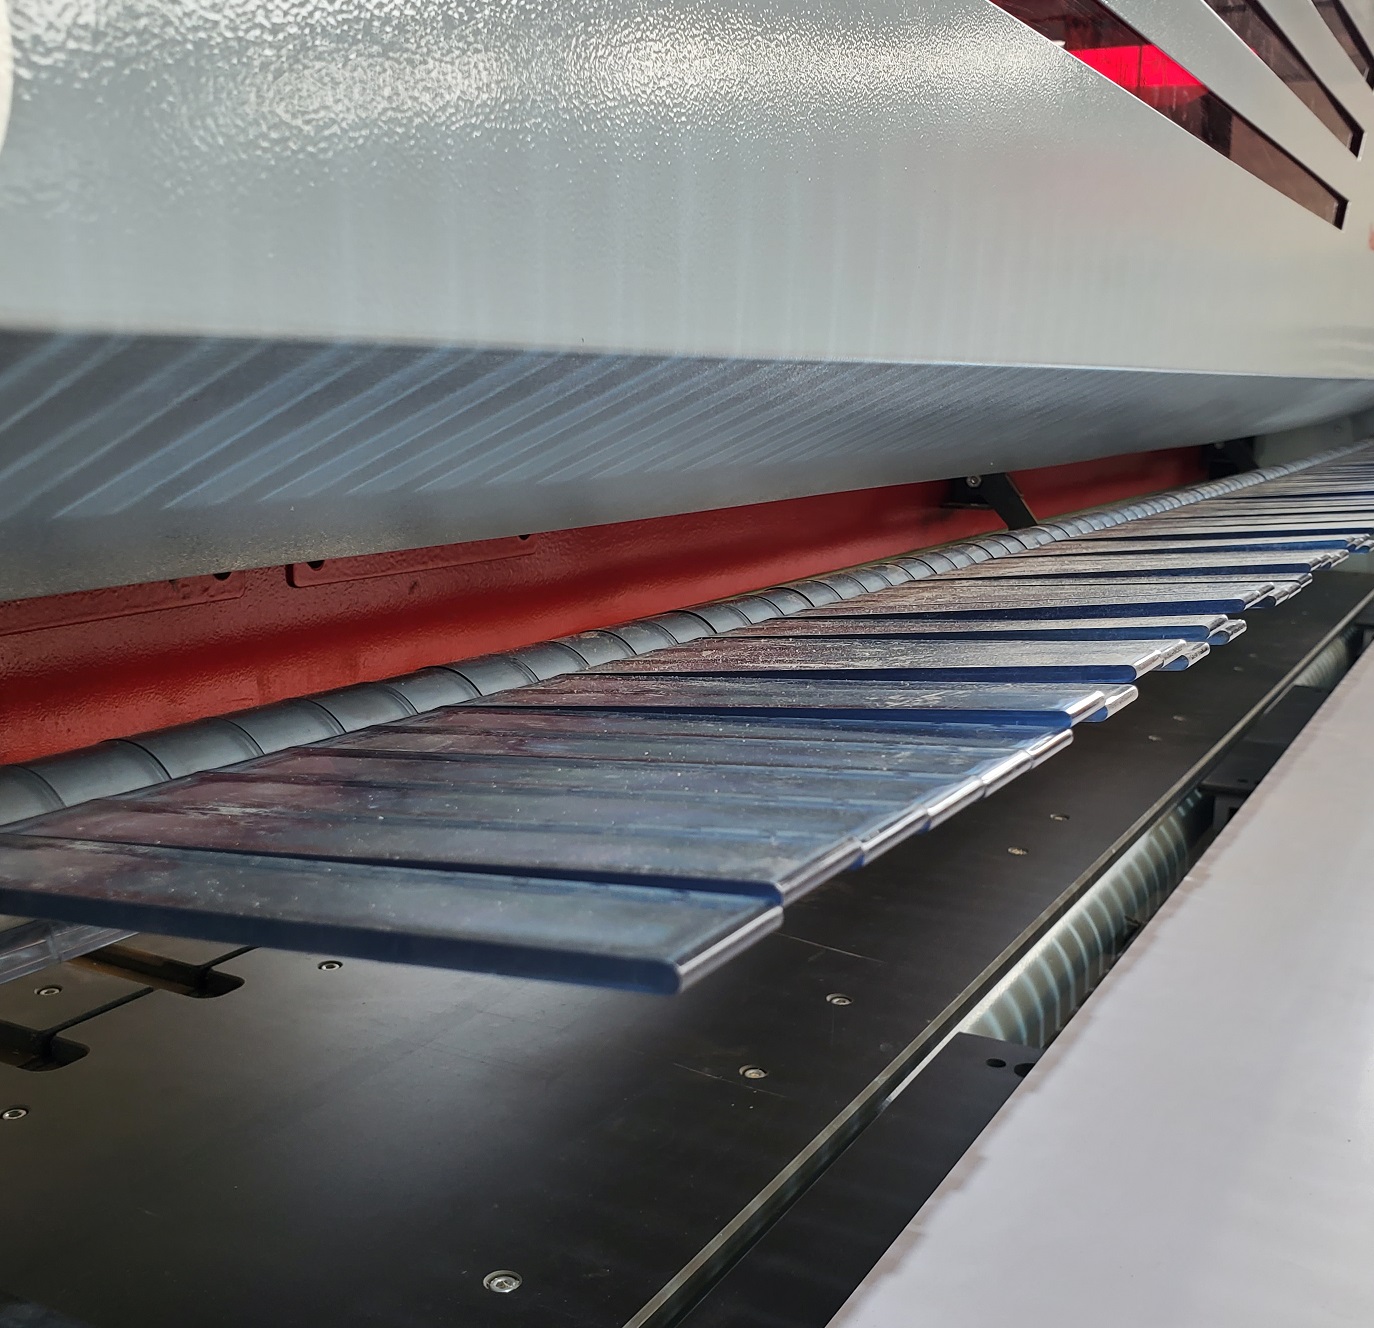
Plenumas la postulojn de prilaborado de grandaj platoj, kun maksimuma seggrandeco de 3800 * 3800mm kaj segdikeco de 105mm, kaj pli vasta aplikebleco

Servomekanika krampomane
11 unuopaj plej grandaj dezajnaj mekanikaj agrafoj

La robota brako adoptas altprecizan vermo-ilan reduktilon kaj nutradan ilaron, kun tranĉa precizeco de ± 0.1mm

La labortablo estas farita el pneŭmatika flosanta platformo. Estas tre facile movi la panelojn.
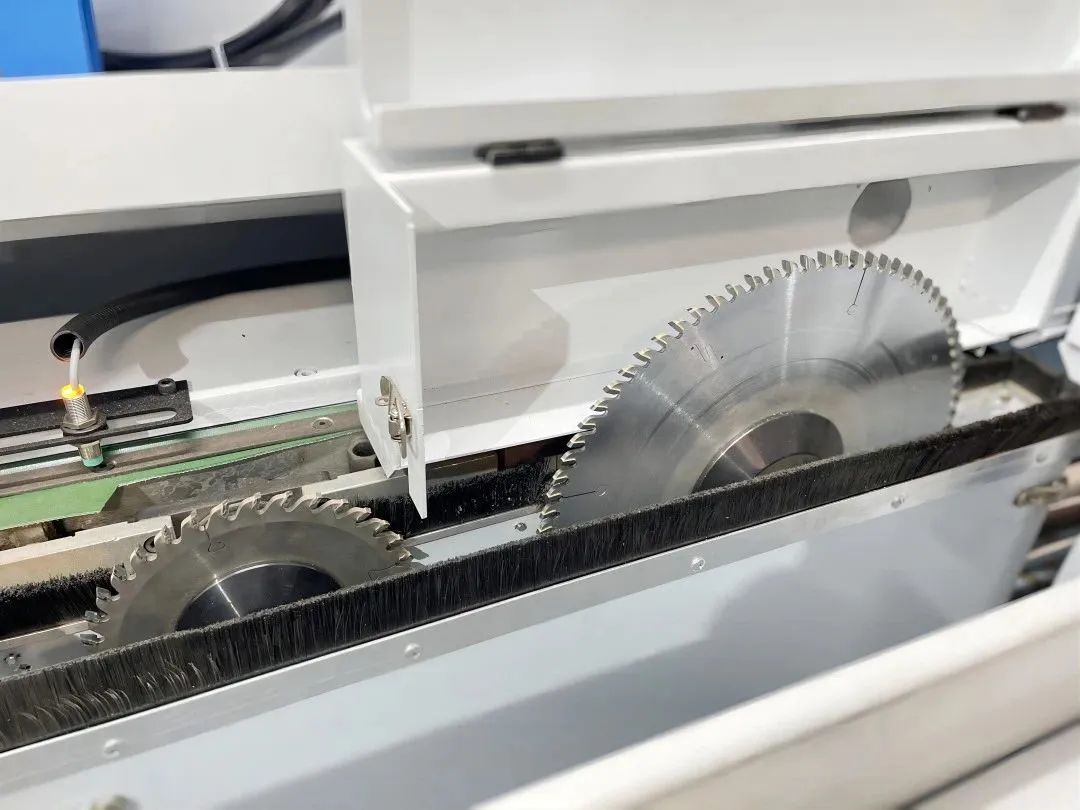
La segilo povas esti aŭtomate ŝaltita laŭ la bezonoj de segado. Kunlaboru kun la ĉefa segilo por altkvalita segado.
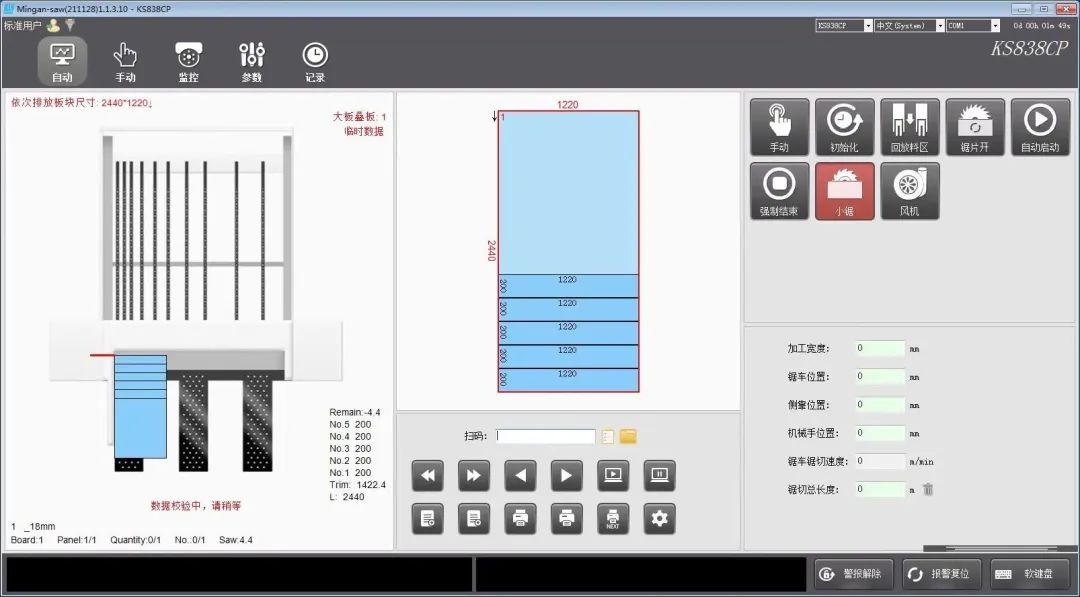
Laŭvola optimumiga programaro por aŭtomata optimumigo de materiala aranĝo kaj segado.
Specimeno